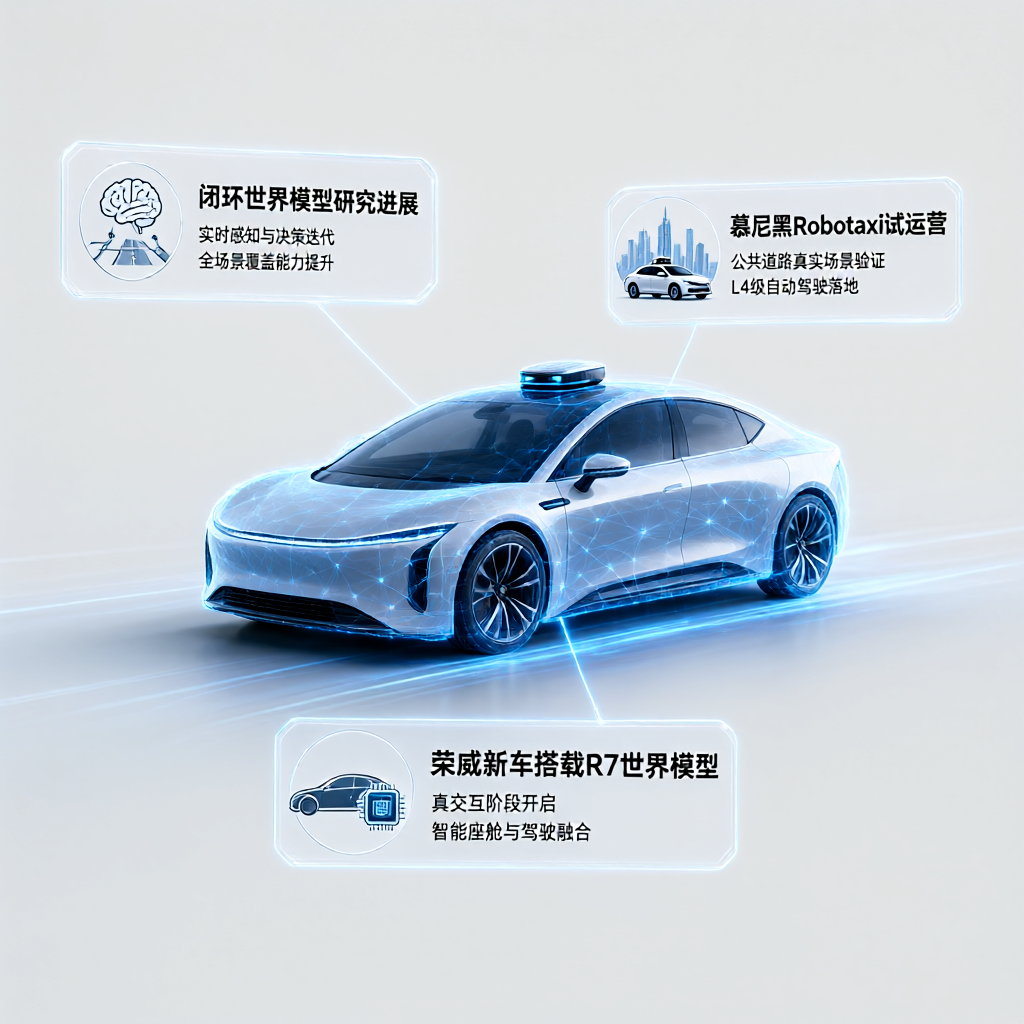
自动驾驶的“世界模型”正从论文走向街头。arXiv上一项新研究提出了闭环交互式世界模型,要让生成的驾驶场景对自车动作做出真实反应。过去的方案更像“放录像”,场景数量不少,但撑不起交互式训练和评测。这项工作要解决的就一件事:让虚拟世界对你有反应。
落地最快的一站在慕尼黑。Uber与Momenta已启动Robotaxi试运营,乘客在Uber应用里报名,呼叫UberX、Electric或Comfort时有机会匹配到自动驾驶车辆,试运营期间免费。初期覆盖慕尼黑北部大部分区域,奥林匹克公园周边也在范围内,每趟行程都配专业安全员。Momenta持有德国联邦机动车交通管理局颁发的全境L4级测试许可,双方计划后续扩大区域。
量产这边也没闲着。上汽荣威纯电版家越07定档11月27日上市,全系标配800V碳化硅平台与80.6kWh电池,官方续航651公里;电机245kW、峰值扭矩430N·m,零百5.9秒。它搭载Momenta最新R7世界模型和新芯航图XHEART X7专用芯片,支持泊车辅助、城市与高速领航,座舱里还有豆包助手。售价暂未公布。
三件事连起来看,竞争焦点已经换了。现在拼的是场景生成够不够真、整套循环够不够稳,“能不能跑”早就不是问题。Robotaxi验证技术上限,量产车摊薄成本,世界模型是两边共用的底座。谁能把这个循环转得更快,谁就先拿到下一轮话语权。