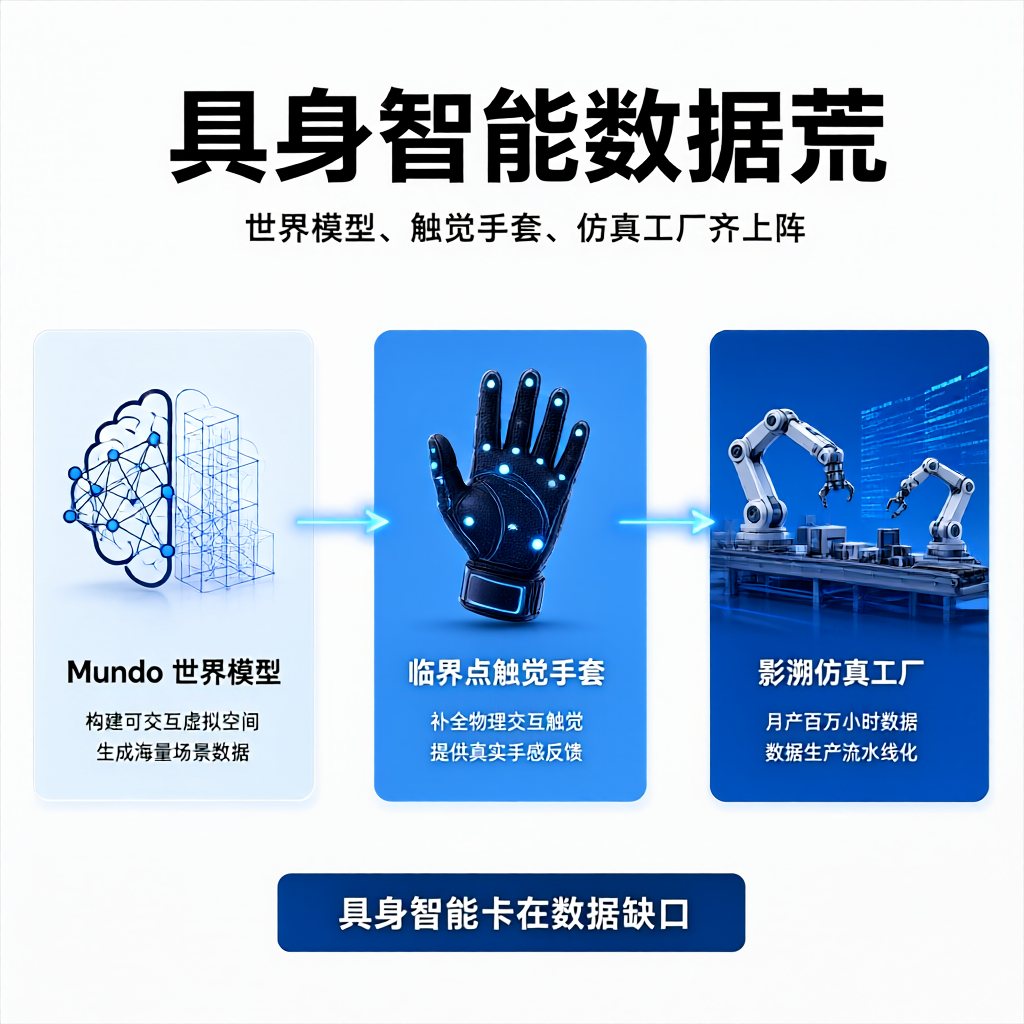
具身智能眼下最缺的是数据。真机采一条动作要人守着,贵,也慢,全行业两年才攒下百万小时。最近三家公司给出的做法完全不同,但都在往一个方向走,把数据生产从手工作坊改成流水线。
大晓机器人和南洋理工大学发布的 Mundo,做的是机器人世界模型。它把拍下来的零散视角组织成能持续进入、持续探索的三维空间,少量影像就能转成一个可以自由漫游的世界。更实用的一点是能调用智能体写代码,直接改场景里的物体、属性和动作。重建环境里也加进了物理交互,机器人可以在里面练动作、看结果,导航和操作训练有了具体的依据。
临界点选了另一条路,从人身上采数据。他们发布的数据采集手套盯的是触觉缺口。视觉数据相对好搞,力、滑、接触这些感觉长期是空白。灵巧手要进厂打螺丝,72 道工序一道都不能含糊,没有触觉数据根本没法训。产品也已经从开发态转到部署态,开始真干活了。
影溯在杭州落地全国首个具身仿真数采中心,想法更直接,拿算力换时间。全行业两年攒下的百万小时数据,它一个月就生产完。产能的算法也变了,从"人×小时"变成"环境配置数×并行算力"。数据不用人一条条演示,靠环境批量生成。
三条路线各有短板。世界模型的物理真实性还要磨,人工采集绕不开规模天花板,仿真和真机之间也始终有 gap。但方向已经清楚,谁先把数据做成能扩产的工业品,谁就能进下一轮。