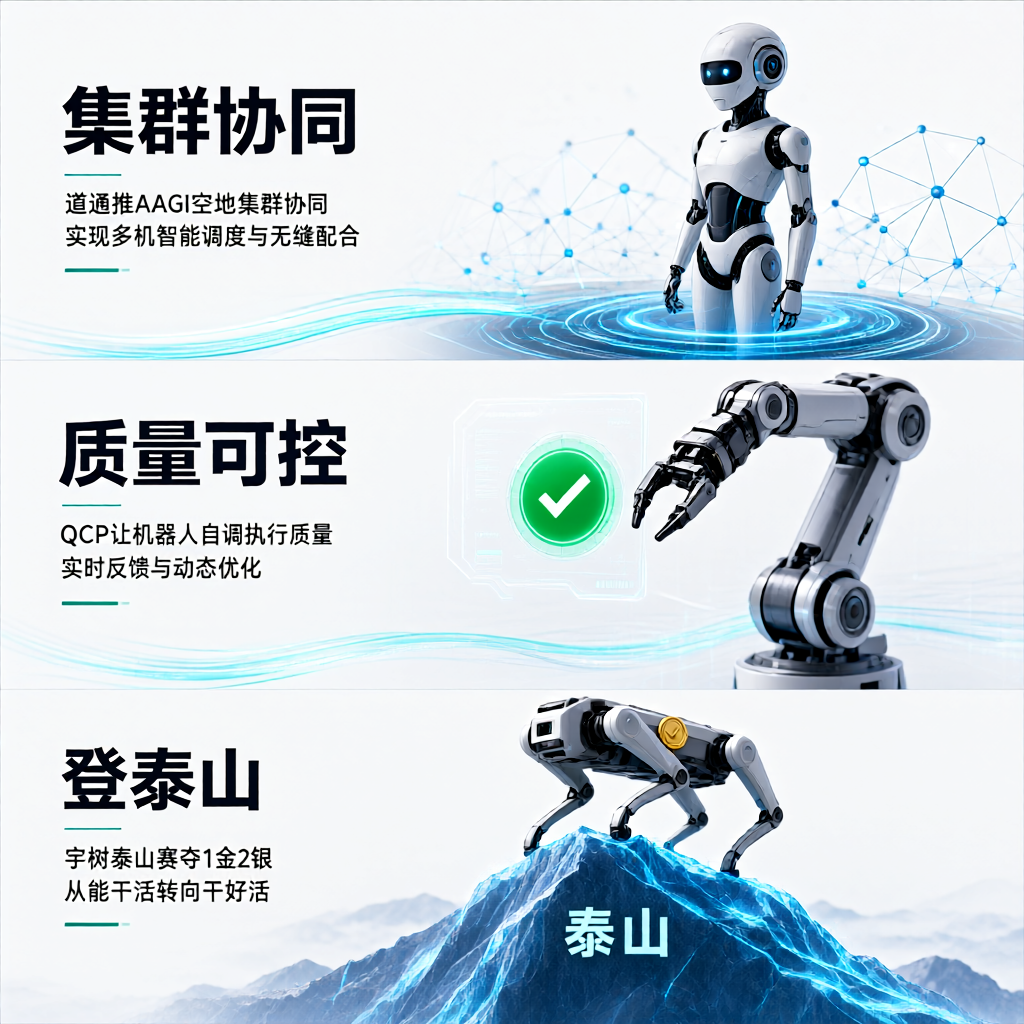
这周机器人圈有三条消息,放在一起看很有意思:道通发布AAGI空地智能解决方案,宇树在泰山拿下1金2银,学术侧则抛出让机器人自己调节"执行手感"的QCP方法。路线各不相同,指向却很一致——比拼的重点已经不是能不能动,而是动得好不好、能不能一起干。
道通的切口是空地协同。AAGI以AIP平台为核心,把无人机和地面装备塞进同一套智能调度里,让无人集群按业务流程跑完整任务,而不是各飞各的。集群智能作业正从演示场走向真实行业任务。
学术侧解决的是精度问题。Quality-Controllable Policy在推理阶段就能调速度和动作平滑度:先收集成功轨迹,按实测质量重新打标,再据此微调策略。Robomimic、RoboEval实验和真实操作任务中,执行质量与成功率同步上涨。速度档拉高,传送带吞吐就上去;稳定档打开,机器人端酒杯也不洒。
宇树把考场搬到了泰山。全程3.9公里、3100多级台阶,A2以全自主模式拿下足式竞速冠军,B2在负重赛中稳扎稳打登阶,最终1金2银收场。奖牌之外更值得看的是,多支独立团队基于宇树产品二次开发参赛,开发者生态的分量一点不比成绩轻。